同一平台面向不同感知任务
2026年6月25日,英飞凌介绍AIROC UWB TSL100产品系列,将定位与存在感知能力结合,并提供工程样品套件。PG关注这两类任务的不同目标,以及系统在真实空间里需要完成的验证。
定位通常需要回答目标在哪里,存在感知则首先关注某个区域是否出现相关对象。两者可以协作,但不能仅因使用同一技术就采用完全相同的评价方法。项目开始时应分别定义输出信息、允许延迟与异常状态,避免需求在开发中混淆。
空间中的信号传播会受到物体、安装位置和周围结构影响,因此应用团队需要明确目标使用环境。空旷实验室的结果可以作为起点,进入车辆、门厅或厂房之后仍要重新观察。把场景边界说明清楚,有助于建立合理预期。
区域划分应对应真实用户动作
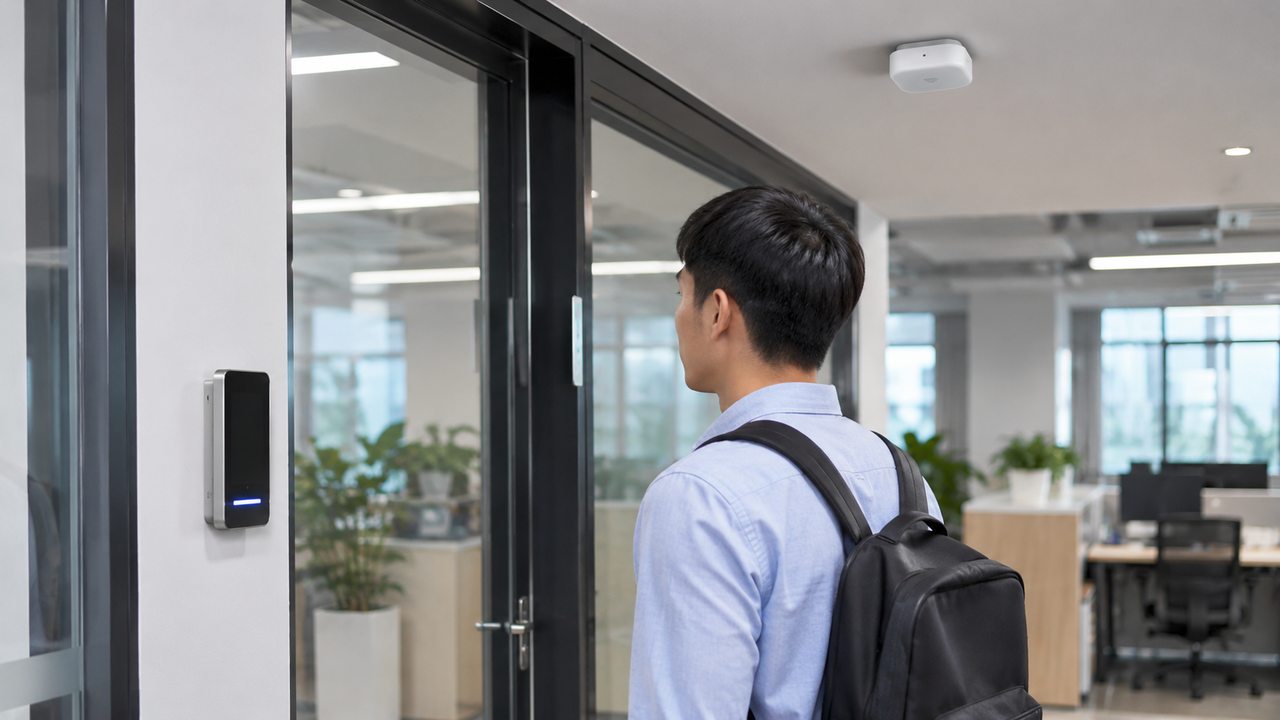
门禁或设备唤醒功能需要理解用户正在靠近、经过还是离开。系统输出如果只停留在一个距离数值,可能不足以决定下一步动作。设计人员需要将感知信息与应用状态连接起来,规定哪些变化会触发响应,哪些仅用于记录。
区域划分也要考虑设备周边的实际动线。门内外、相邻通道和不同高度的位置可能带来不同情形。测试可以按照典型路线逐一进行,并记录进入与离开边界时的输出,观察是否存在重复触发或状态来回切换。
对手持设备和随身物品,还应覆盖不同携带方式。目标被衣物、人体或其他物体遮挡时,系统可能面临更复杂的信号条件。验证人员应将这些情况列成场景,而不是只用理想摆放方式证明功能能够工作。
感知与访问授权需要分开管理
检测到某个对象靠近,并不等于已经确认其具备访问权限。定位信息、身份信息与应用决策之间需要明确接口,避免把感知结果直接扩大为授权结论。系统应说明哪些信息用于判断位置,哪些用于确认访问资格。
异常情况下也需要可解释的行为,例如无法完成识别、信号短暂消失或多设备同时出现时,应用应该保持什么状态。把失败路径提前设计好,可以减少用户遇到不一致提示,也便于支持人员判断问题发生在哪个环节。
隐私与数据管理应围绕实际功能需要展开。团队需要清点采集了哪些信息、保存多久以及谁能够读取,并让用户界面与后台策略一致。只有用途和权限清楚,感知功能才能更容易融入日常使用流程。
评估套件需要走向安装环境
工程样品套件能够帮助团队理解接口和基本行为,但最终安装结构仍可能改变表现。外壳、天线位置和周边器件都应在产品定型前纳入验证。每次改变安装方案,都需要确认原有场景结果是否仍然适用。
验收记录可以同时保存空间位置、目标动作、系统输出和环境说明。遇到异常时,这些信息有助于复现现场,而不是只保留一个成功或失败的结果。不同版本之间采用相同路线与条件,也更容易比较调整效果。对于目标暂时离开监测范围之后重新进入的情况,还可以单独记录状态恢复顺序,确认应用没有继续沿用已经过期的位置或身份判断。
在PG看来,定位与存在感知的整合为应用设计提供了新的组合方式。实际部署仍应从任务定义、区域划分和授权边界开始。将实验室能力转换为具体空间里的稳定行为,才是这类感知平台进入产品的关键过程。